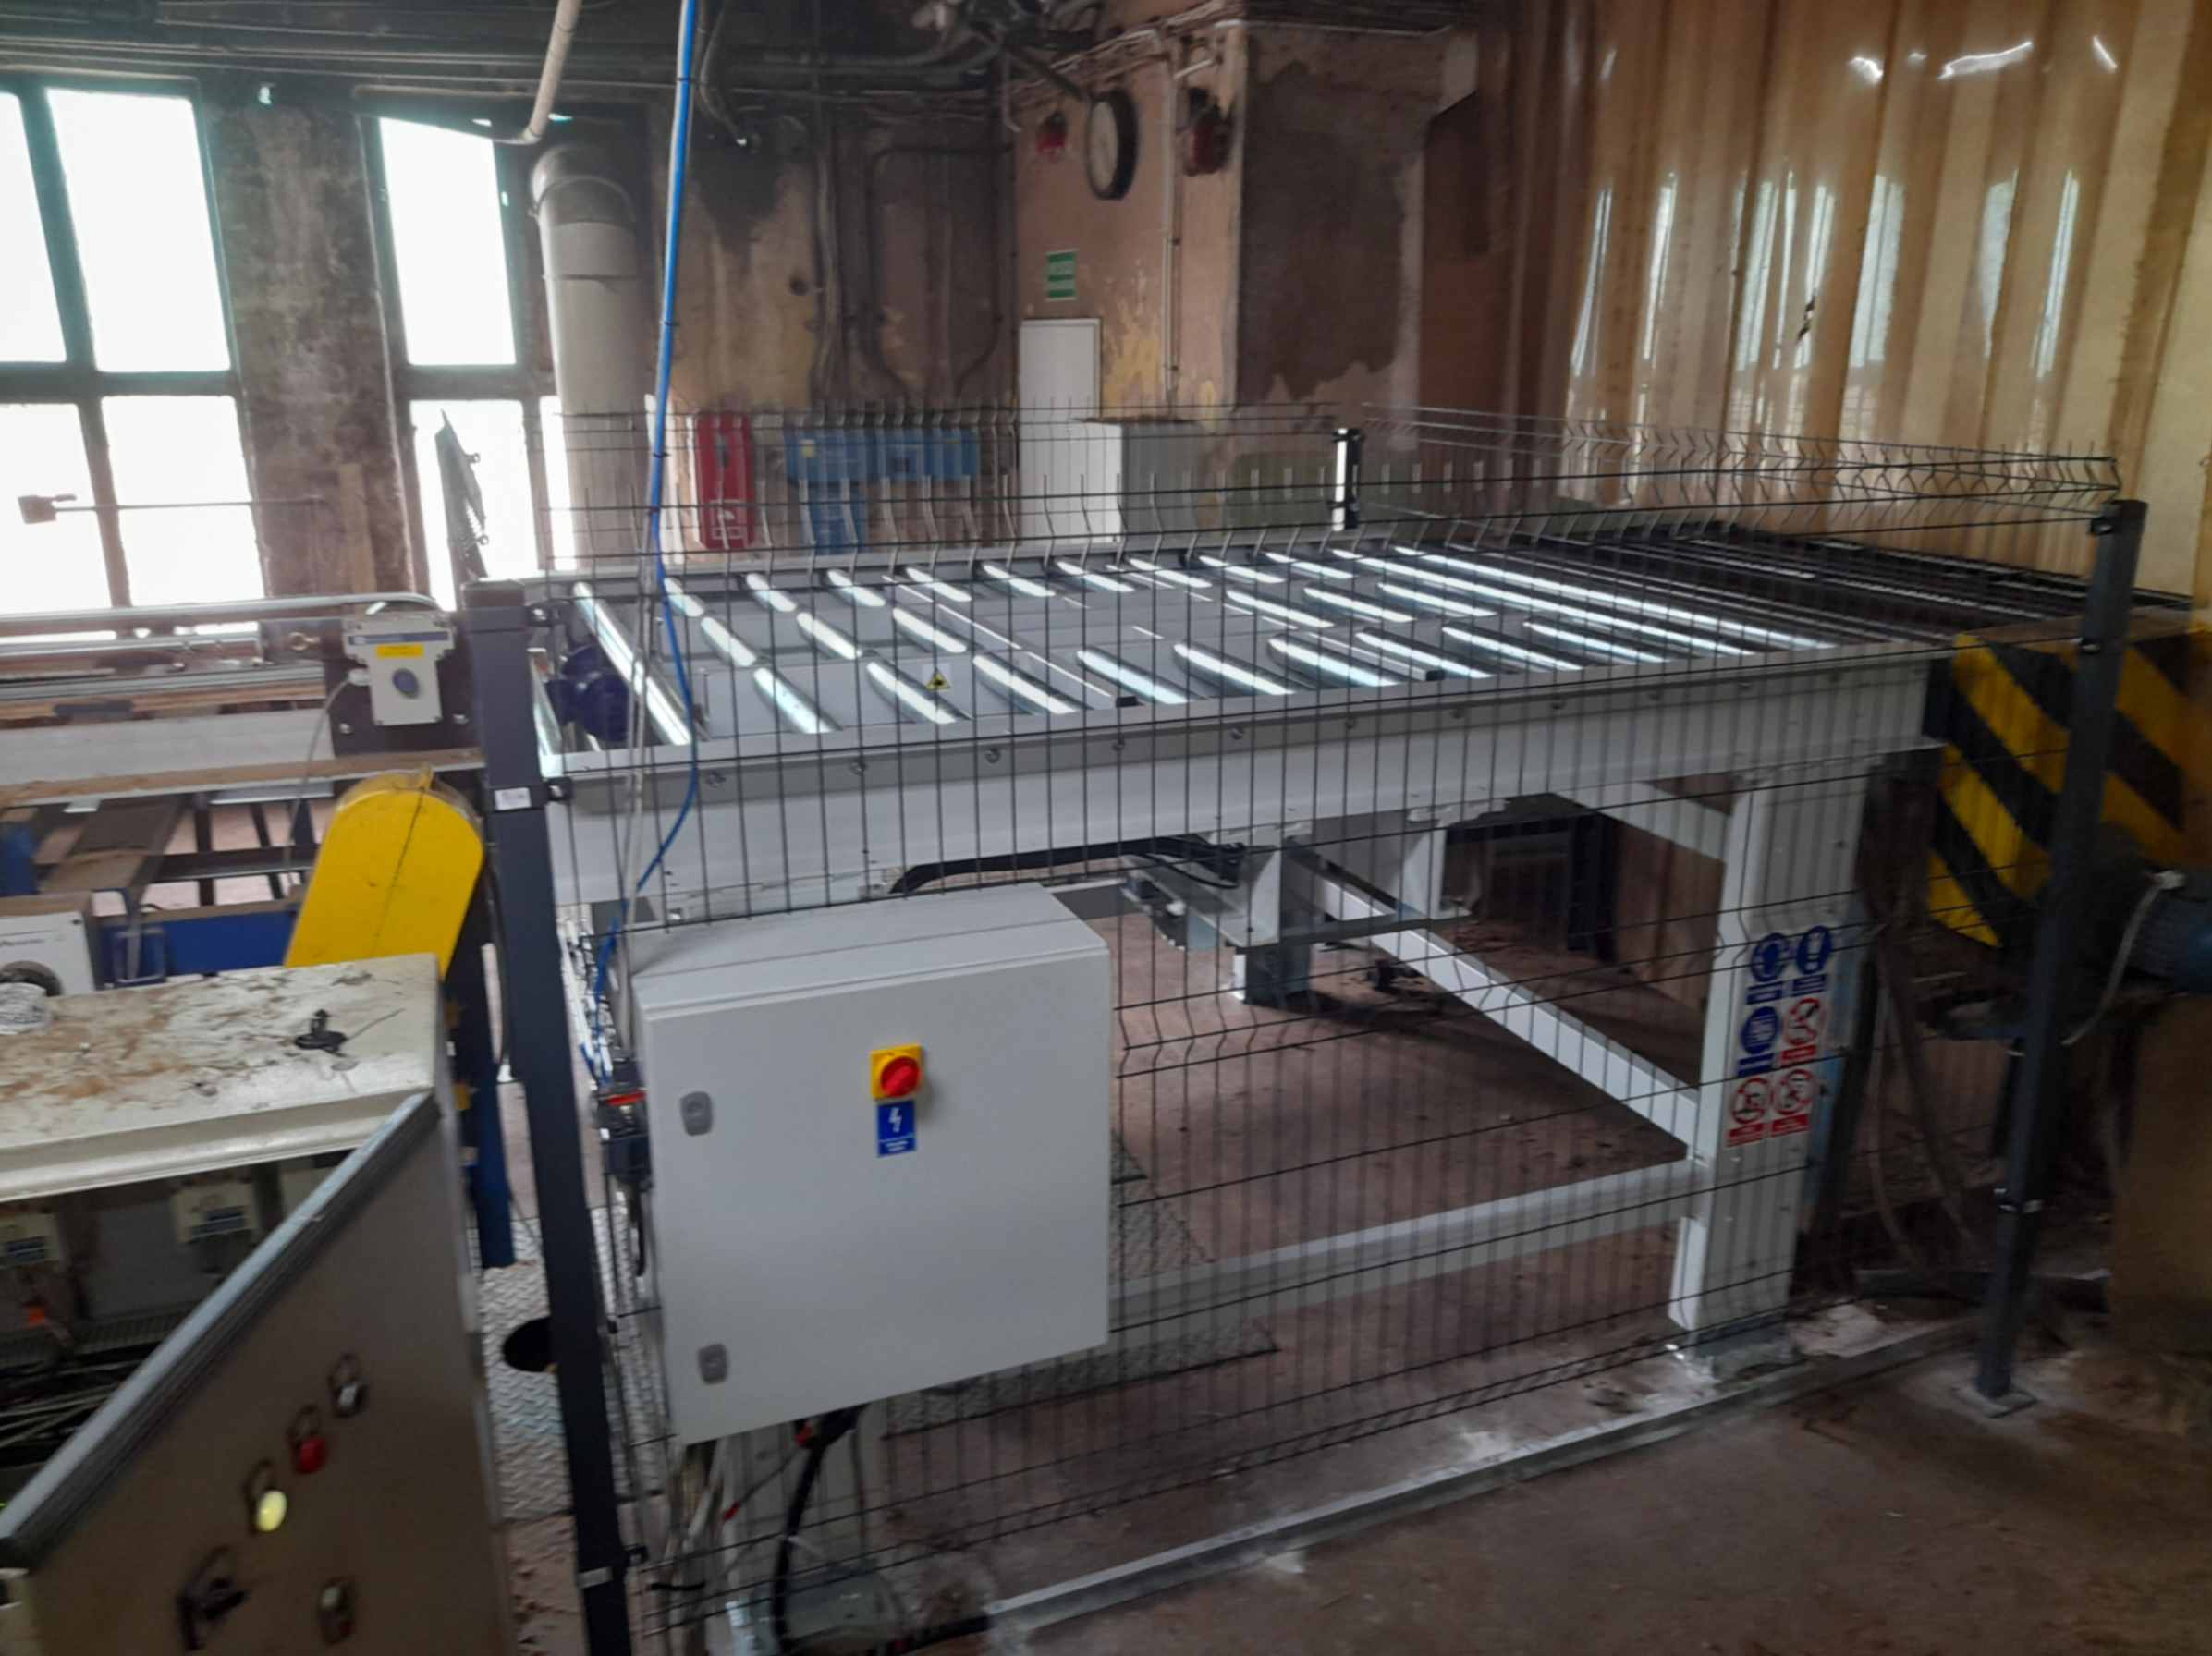
Wielkopolska jest regionem, w którym produkcja mebli, elementów drewnianych i wyrobów z płyty ma długą tradycję i dużą skalę. Z perspektywy biura konstrukcyjnego oznacza to bardzo konkretny profil zakładu: dużo wariantów, krótkie serie, detal o zmiennych wymiarach i hala, która została rozbudowana kilka razy, więc miejsca między maszynami jest dokładnie tyle, ile zostało.
To profil, przy którym pytanie „czy robot się sprawdzi?" pada najczęściej — i przy którym najłatwiej o rozczarowanie. Nie dlatego, że robot sobie nie radzi ze zmiennością. Dlatego, że stanowisko bywa projektowane pod detal, który akurat leżał na stole w dniu rozmowy, a nie pod całą rodzinę detali, które przejdą przez nie w ciągu roku.
Dlaczego robotyzację zaczyna się od końca linii
W zakładzie o zmiennym asortymencie większość operacji technologicznych zależy od wariantu wyrobu: inny rozkrój, inne okucie, inny program obróbki. Jest jednak etap, który wygląda niemal tak samo niezależnie od tego, co właśnie się produkuje — odbiór gotowych elementów i ułożenie ich na palecie. Dlatego paletyzacja tak często bywa pierwszym stanowiskiem zrobotyzowanym.
Przemawiają za tym cztery rzeczy naraz:
- Praca jest ciężka i monotonna — to miejsce, w którym najszybciej pojawiają się nieobecności i rotacja, a jakość ułożenia zależy od zmęczenia człowieka.
- Cykl jest powtarzalny — zmienia się wymiar i układ warstwy, a nie sama czynność.
- Robot pracuje względnie niezależnie — bufor przed stanowiskiem wygładza różnice taktu maszyn poprzedzających.
- Awaria nie zatrzymuje produkcji — przy dobrze zaprojektowanym stanowisku da się przez jedną zmianę układać ręcznie.
Robot, cobot czy manipulator — co wybrać przy zmiennym asortymencie
Nie każde stanowisko wymaga pełnej robotyzacji. Przy krótkich seriach i ograniczonym budżecie często lepiej sprawdza się rozwiązanie pośrednie, w którym maszyna przejmuje ciężar, a człowiek decyzję.
| Rozwiązanie | Kiedy ma przewagę | Na co uważać |
|---|---|---|
| Robot przemysłowy | Powtarzalny cykl, praca na jedną lub kilka zmian, wydajność ważniejsza niż elastyczność operatora | Wymaga stref bezpieczeństwa i powtarzalnego bazowania detalu; zmiana wariantu musi być przewidziana w programie |
| Cobot | Mała przestrzeń, praca blisko człowieka, lekki detal, częsta zmiana zadania | Niższe prędkości i udźwig; praca bez osłon wymaga osobnej analizy bezpieczeństwa, nie wynika z samego typu urządzenia |
| Manipulator | Ciężki lub wielkogabarytowy detal, duża zmienność, ograniczony budżet | Nie zwalnia operatora ze stanowiska — odciąża go fizycznie, ale takt nadal zależy od człowieka |
Szerzej różnice między urządzeniem wspomagającym a pracującym samodzielnie rozpisaliśmy w artykule manipulator przemysłowy czy robot.
Chwytak — najczęstsze źródło kłopotów
Jeżeli stanowisko zrobotyzowane nie spełnia oczekiwań, w zdecydowanej większości przypadków przyczyną nie jest robot, tylko chwytak albo bazowanie detalu. Ramię wykona ruch z dokładnością, której nie da się podważyć — ale tylko wtedy, gdy detal za każdym razem leży tam, gdzie program zakłada, i daje się pewnie uchwycić.
Jedna rodzina detali, jeden chwytak
Przy zmiennym asortymencie chwytak projektuje się pod cały zakres wymiarów i mas, a nie pod detal reprezentatywny. Dobrą praktyką jest zebranie listy wszystkich wariantów, które mają przejść przez stanowisko, i wskazanie przypadków skrajnych: najmniejszego, największego, najcięższego, najbardziej podatnego na odkształcenie i tego o najgorszej powierzchni chwytu. Dopiero taka lista pozwala rozstrzygnąć, czy wystarczy jeden chwytak, czy potrzebna jest szybkozłączka i kilka narzędzi.
Masa narzędzia zjada udźwig
Udźwig robota to wartość liczona razem z chwytakiem. Rozbudowane narzędzie próżniowe z ramą potrafi zająć znaczną część dostępnego udźwigu, zanim w ogóle podniesie detal. Przy doborze warto sprawdzać to na etapie koncepcji, a nie po zamówieniu ramienia. Typy chwytaków i kryteria doboru zebraliśmy w artykule o chwytakach do robotów przemysłowych.
Jak wpiąć robota w linię, która pracuje
W zakładzie, który ma pełen portfel zamówień, nie ma miejsca na miesięczny postój. Dlatego kolejność prac układa się tak, żeby ingerencja w produkcję była skupiona w jednym zaplanowanym oknie.
Inwentaryzacja stanowiska i rodziny detali
Pomiar miejsca, wysokości roboczych, taktu maszyn sąsiednich oraz zebranie pełnej listy wariantów wyrobu z przypadkami skrajnymi. To etap, na którym rozstrzyga się realny zakres stanowiska.
Koncepcja i symulacja cyklu w modelu 3D
Sprawdzenie zasięgów, kolizji i czasu cyklu zanim cokolwiek powstanie. Tu zapada decyzja o układzie stanowiska, miejscu bufora i sposobie podawania palet.
Uzgodnienie sygnałów z maszynami sąsiednimi
Ustalenie, jakimi sygnałami robot rozmawia z maszyną poprzedzającą i następną, oraz jak zachowuje się linia, gdy jedno z urządzeń się zatrzyma. Pomijany etap, który potem kosztuje najwięcej.
Budowa i montaż próbny poza halą klienta
Stanowisko jest składane i uruchamiane na hali biura konstrukcyjnego z rzeczywistymi detalami. Błędy chwytaka i cyklu wychodzą tam, a nie na produkcji.
Przełączenie w zaplanowanym oknie
Montaż, podłączenie i rozruch podczas postoju technologicznego. Na czas rozruchu utrzymywana jest możliwość pracy ręcznej jako plan awaryjny.
Szkolenie i dostrojenie taktu
Operatorzy uczą się przezbrojenia i obsługi alarmów, a cykl jest dostrajany pod rzeczywisty rytm linii. Dopiero po tym etapie stanowisko pokazuje swoją docelową wydajność.
Szczegóły wpinania stanowiska w działający proces — bazowanie, wymiana sygnałów i wspólne bezpieczeństwo — rozpisaliśmy w artykule o integracji robota z linią produkcyjną.
Bezpieczeństwo i zespół maszyn
Robot wpięty w linię prawie zawsze zmienia sytuację formalną zakładu. Jeżeli urządzenia są połączone transportem oraz wspólnym sterowaniem i bezpieczeństwem, przestają być zbiorem osobnych maszyn, a stają się zespołem maszyn podlegającym ocenie zgodności jako całość. Obowiązki producenta przejmuje wtedy ten, kto tę całość tworzy — i bywa, że jest to sam zakład.
Druga rzecz to fizyczna ochrona strefy pracy. Ogrodzenie z bramkami ryglowanymi, kurtyny świetlne w miejscu podawania i odbioru oraz skaner obszarowy tam, gdzie człowiek musi wejść — dobór tych środków wynika z oceny ryzyka, a nie z katalogu. Rodzaje osłon i rolę Performance Level opisaliśmy w tekście o osłonach i układach bezpieczeństwa maszyn, a samą procedurę oceny w ocenie ryzyka maszyny w praktyce.
Co robotyzacja daje w zakładzie meblarskim — i czego nie da
Warto rozdzielić dwie rzeczy: skrócenie cyklu na jednym stanowisku i wzrost wydajności całego zakładu. To pierwsze jest przewidywalne, drugie zależy od tego, czy stanowisko leżało na wąskim gardle.
−60%
Skrócenie czasu cyklu po robotyzacji montażu zawiasów u producenta mebli
+40%
Wzrost wydajności po automatyzacji lakierni w zakładzie meblarskim
ok. 150 tys. zł
Rynkowy rząd wielkości rozbudowanego stanowiska zrobotyzowanego
Robotyzacja się obroni, gdy…
- stanowisko jest wąskim gardłem albo zajmuje kilka osób na zmianę
- cykl jest powtarzalny, a zmienność dotyczy wymiaru, nie samej czynności
- zakład pracuje na co najmniej dwie zmiany i wykorzysta dodatkową wydajność
- detal daje się jednoznacznie zbazować albo rozpoznać systemem wizyjnym
- jest miejsce na strefę bezpieczeństwa i bufor przed stanowiskiem
Robotyzacja poczeka, gdy…
- asortyment zmienia się co kilkanaście sztuk i nie da się grupować zleceń
- detal przychodzi w przypadkowym położeniu, a na wizję nie ma budżetu
- stanowisko nie jest ograniczeniem linii — zysk skonsumuje kolejna maszyna
- hala nie daje miejsca na osłony i bezpieczne podawanie palet
- zakład nie ma kto obsłużyć przezbrojeń i prostej diagnostyki
Co przygotować przed rozmową o wycenie
Zapytanie ofertowe o stanowisko zrobotyzowane bywa trudne do porównania, bo każdy dostawca liczy inny zakres. Poniższa lista sprawia, że oferty da się zestawić obok siebie.
Dane, które przyspieszają wycenę stanowiska zrobotyzowanego
- Pełna lista wariantów detalu z wymiarami i masami, wraz z przypadkami skrajnymi
- Oczekiwany takt — liczba sztuk na godzinę lub na zmianę, nie ogólne „szybciej”
- Jak detal dociera na stanowisko i w jakim położeniu — czy jest bazowany, czy przypadkowy
- Wymiary palety lub opakowania docelowego oraz sposób ich podawania i odbioru
- Rzut hali z dostępnym miejscem, wysokością i drogami transportu wewnętrznego
- Jakie sygnały udostępniają maszyny sąsiednie i kto odpowiada za ich sterowanie
- Liczba zmian i planowana obsada stanowiska po wdrożeniu
- Kto przejmuje obowiązki producenta, jeśli powstanie zespół maszyn
Jeśli dopiero rozważasz pierwsze stanowisko, warto zacząć od artykułu robotyzacja produkcji — od czego zacząć, który porządkuje wybór stanowiska i najczęstsze błędy budżetowe. Pełny plan automatyzacji zakładu meblarskiego — od podawania płyt po lakiernię — opisaliśmy w tekście o automatyzacji produkcji mebli.
Podsumowanie
W wielkopolskich zakładach o zmiennym asortymencie robotyzacja udaje się wtedy, gdy stanowisko zaprojektowano pod rodzinę detali, a nie pod jeden wzór. Pierwszym kandydatem jest zwykle koniec linii — paletyzacja i odbiór — bo tam praca jest ciężka, cykl powtarzalny, a bufor chroni robota przed nierównym taktem maszyn.
Koszt stanowiska w niewielkim stopniu zależy od samego ramienia. Decydują chwytak, bazowanie, konstrukcja, bezpieczeństwo i integracja ze sterowaniem sąsiednich maszyn — i to te elementy warto rozpisać najpierw, zanim padnie pytanie o model robota. Dobrze poprowadzone wdrożenie zamyka ingerencję w produkcję w jednym zaplanowanym oknie, a ręczna praca zostaje jako plan awaryjny na czas rozruchu.