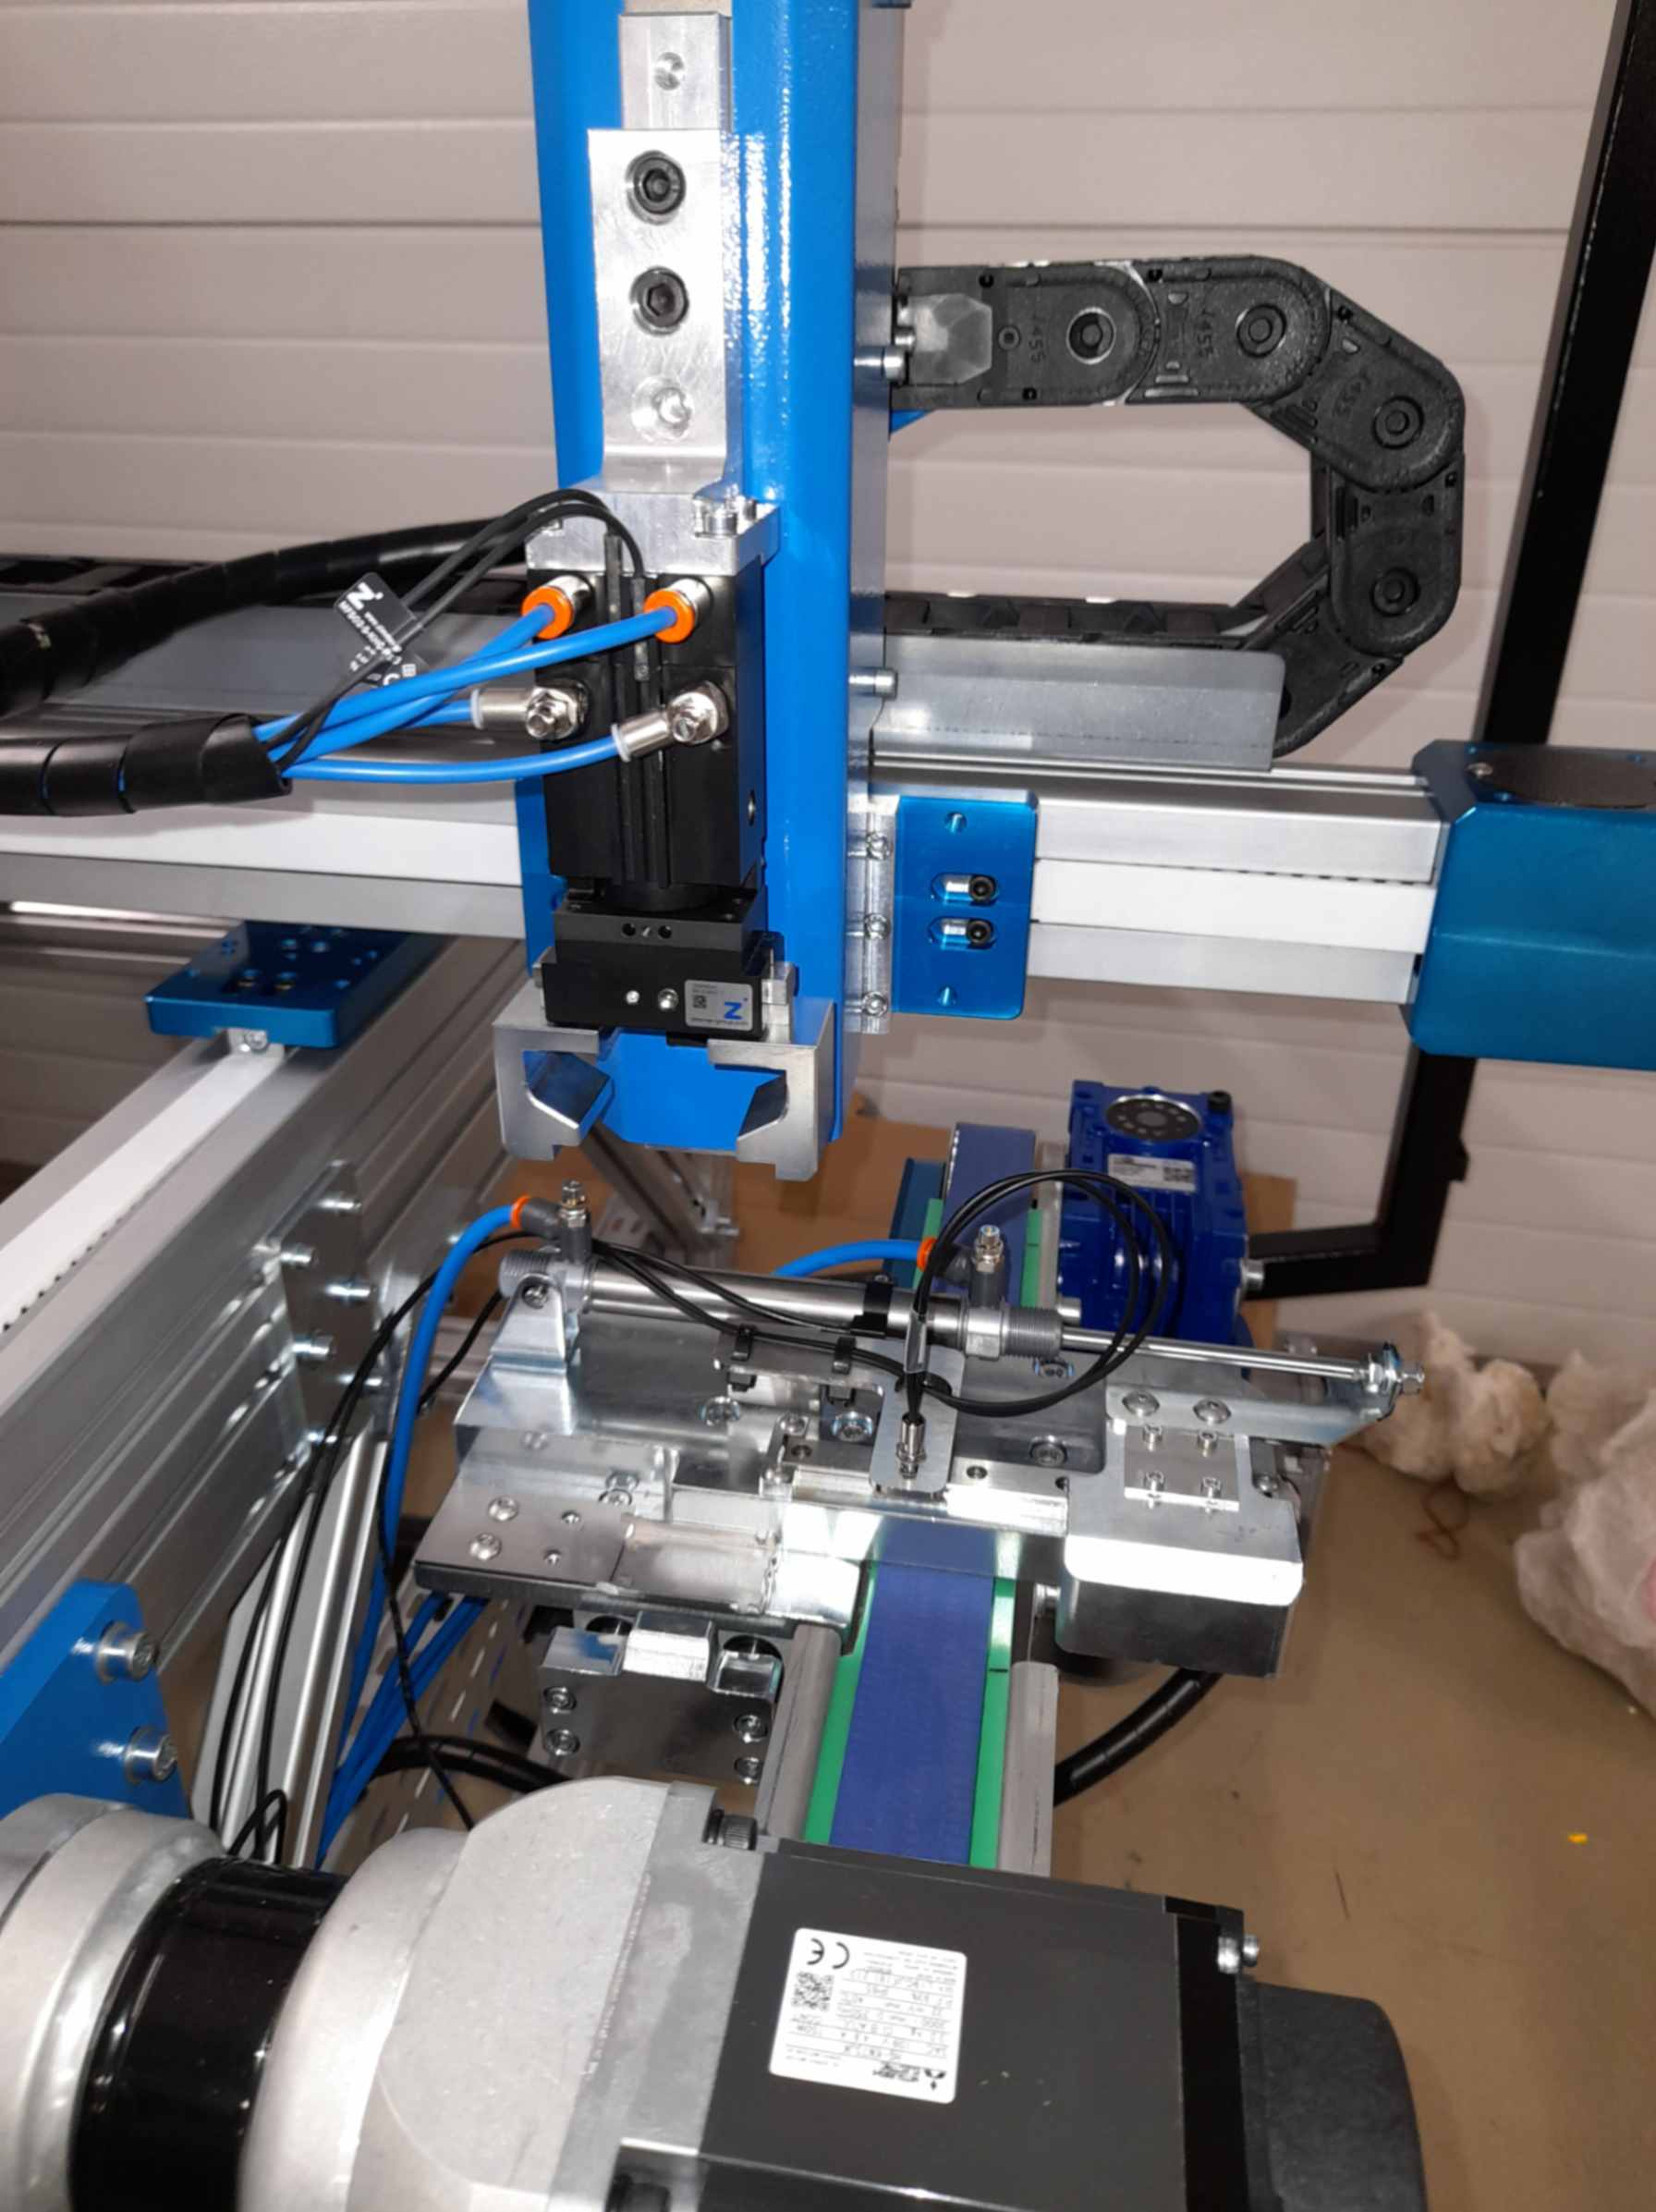
Integracja robota z linią produkcyjną to zupełnie inne zadanie niż postawienie robota na pustym kawałku hali. Linia już pracuje, ma swój takt, swoich ludzi i swoje przyzwyczajenia — a część jej poprawnego działania wynika z tego, że operator po cichu koryguje to, czego nikt nigdy nie zapisał. Robot niczego po cichu nie skoryguje. Dlatego o powodzeniu wdrożenia stanowiska z robotem w działającym procesie decyduje to, jak starannie zostaną zaprojektowane styki: mechaniczny, sygnałowy, bezpieczeństwa i taktu.
Robot w działającej linii to inny projekt niż robot „od zera”
Przy nowej linii wszystko projektuje się razem: przenośniki, maszyny i robota pod jeden takt i jedną logikę sterowania. Przy integracji z istniejącym procesem większość parametrów jest już ustalona — wysokość odbioru, rozstaw maszyn, typ sterowników, organizacja zmian — i robot musi się w nie wpasować albo uzasadnić ich zmianę. To, który proces w ogóle robotyzować i jak policzyć budżet, rozkładamy w tekście o tym, od czego zacząć robotyzację produkcji. Tutaj zakładamy, że decyzja zapadła, a pytanie brzmi: jak wpiąć stanowisko w linię, żeby po uruchomieniu pracowało w takcie, a nie w trybie ciągłego ratowania.
Projektowanie stanowisk zrobotyzowanych pod istniejącą linię zaczyna się więc nie od wyboru robota, tylko od inwentaryzacji tego, co robot zastanie na miejscu. W praktyce sprowadza się to do kilku styków, z których każdy ma własne pułapki.
| Styk robot–linia | Co trzeba ustalić | Typowy błąd |
|---|---|---|
| Położenie detalu na wejściu | Rzeczywisty rozrzut pozycji, orientacji i wymiarów detalu w miejscu pobrania — zmierzony na produkcji, a nie wzięty z rysunku. | Chwytak zaprojektowany pod detal idealny, a na przenośniku przyjeżdża detal przesunięty, obrócony albo wypaczony. |
| Podawanie i odbiór | Kto i jak dostarcza detal do robota oraz zabiera go spod robota: przenośnik, stół odkładczy, magazyn, paleta. | Robot czeka na operatora, który donosi materiał, więc pracuje w ludzkim tempie. |
| Bufory | Pojemność zapasu przed robotem i za nim, liczona z rzeczywistych mikroprzestojów sąsiednich maszyn. | Brak bufora — każde zatrzymanie maszyny obok zatrzymuje robota i odwrotnie. |
| Wymiana sygnałów | Lista sygnałów gotowości i potwierdzeń w obu kierunkach, ich znaczenie i zachowanie po zatrzymaniu. | Sygnały uzgodnione ustnie z elektrykiem, bez opisu stanów awaryjnych. |
| Warianty i receptury | Skąd robot wie, jaki detal właśnie jedzie, i kto jest jedynym źródłem tej informacji. | Program wybierany ręcznie na panelu robota, niezależnie od ustawień linii. |
| Bezpieczeństwo | Strefy, wygrodzenia, przejścia materiału, zakres zatrzymania awaryjnego, tryby pracy. | Zatrzymanie awaryjne robota nie zatrzymuje przenośnika, który podaje mu detal. |
| Takt | Pełny czas cyklu robota — z chwytaniem, potwierdzeniami i odkładaniem — względem taktu linii. | Takt policzony z samego ruchu ramienia, bez czasu chwytania, kontroli i przezbrojenia. |
Interfejs mechaniczny — robot nie wybacza rozrzutu, który kompensował operator
Bazowanie i tolerancje wejściowe
Operator, który bierze detal z przenośnika, robi kilka rzeczy naraz i nie zdaje sobie z tego sprawy: dosuwa przesuniętą sztukę, odwraca tę, która przyjechała odwrotnie, odkłada na bok wypaczoną i chwyta tak, żeby ominąć zadzior. Robot zaprogramowany na punkt w przestrzeni chwyci tam, gdzie detal powinien leżeć. Jeśli leży gdzie indziej, skończy się to chybionym chwytem, kolizją albo detalem odłożonym krzywo do następnej maszyny.
Dlatego przed projektem mierzy się nie wymiar detalu, tylko jego rzeczywisty rozrzut w miejscu pobrania: przesunięcie, obrót, wysokość, wypaczenie, różnice między dostawami materiału. Tolerancja z rysunku dotyczy wyrobu — nie tego, jak ten wyrób leży na przenośniku po trzech wcześniejszych operacjach. Z pomiaru wynika jedna z trzech dróg: mechaniczne bazowanie przed robotem (prowadnice, odbojnice, stół centrujący z dociskiem), chwytak tolerujący rozrzut albo czujnik lub kamera, która mówi robotowi, gdzie detal faktycznie jest. Najtańsza i najpewniejsza jest zwykle pierwsza droga, ostatnia jest potrzebna dopiero wtedy, gdy rozrzutu nie da się usunąć mechanicznie. Zasady doboru narzędzia pod taki detal opisujemy przy chwytakach do robotów przemysłowych.
Podawanie, odbiór i bufory
Robot jest szybki tylko wtedy, gdy ma co robić. Jeżeli detal donosi człowiek, robot pracuje w tempie człowieka, a kosztuje jak robot. Podawanie i odbiór projektuje się więc razem ze stanowiskiem: przenośnik z zatrzymaniem detalu w punkcie pobrania, stół odkładczy, magazyn albo pole paletowe. Przy paletyzacji na końcu linii styk wejściowy jest jeden, ale dochodzi cała logistyka pustych i pełnych palet — rozpisaliśmy ją przy zrobotyzowanej paletyzacji. Robot w środku linii ma trudniej: styka się z maszyną przed sobą i za sobą, więc musi nadążyć za obiema.
Między nimi potrzebne są bufory. Sąsiednie maszyny mają mikroprzestoje, przezbrojenia i zakłócenia, a bez zapasu każde z nich natychmiast zatrzymuje robota — i odwrotnie. Pojemność bufora liczy się z rzeczywistej długości typowych przerw, a nie „na wszelki wypadek”: za mały nie chroni, za duży zajmuje miejsce, którego w istniejącej linii zawsze brakuje.
Interfejs sygnałowy — kto komu daje zezwolenie
Każde przekazanie detalu między robotem a maszyną to krótki dialog sygnałów, tzw. handshake. Maszyna przed robotem melduje: detal jest w pozycji, wariant taki a taki. Robot odpowiada: pobrałem, możesz podać następny. Przed odłożeniem pyta maszynę za sobą, czy jest gotowa przyjąć, a po odłożeniu melduje, że opuścił wspólną strefę. Ten ostatni sygnał jest szczególnie ważny: dopóki chwytak jest nad przenośnikiem, przenośnik nie może ruszyć.
Sam dialog dla normalnej pracy jest prosty. Trudności zaczynają się przy stanach nienormalnych: co się dzieje, gdy linia zatrzyma się w połowie przekazania, gdy robot po zatrzymaniu awaryjnym ma detal w chwytaku, gdy po zaniku zasilania sterownik linii „zapomni”, że detal został już pobrany. Lista sygnałów bez opisu tych sytuacji jest połową specyfikacji — i to tą łatwiejszą.
Sieć przemysłowa czy pojedyncze sygnały
Wymiana może odbywać się po dyskretnych wejściach i wyjściach albo po sieci przemysłowej — najczęściej Profinet lub EtherNet/IP, zależnie od tego, w czym pracują sterowniki linii. Sieć pozwala przesłać więcej informacji (numer wariantu, licznik sztuk, kod błędu) i upraszcza okablowanie, ale wymaga, żeby stary sterownik w ogóle ją obsługiwał. Gdy nie obsługuje, stosuje się bramkę komunikacyjną albo pojedyncze sygnały przewodowe, a czasem jest to dobry moment na wymianę sterownika PLC. Sygnały bezpieczeństwa to osobna sprawa: nie przesyła się ich zwykłą wymianą danych, tylko obwodami bezpieczeństwa albo protokołami z certyfikacją bezpieczeństwa, takimi jak PROFIsafe czy CIP Safety.
Receptury i warianty
Jeśli linia przerabia kilka wariantów, trzeba ustalić jedno źródło prawdy o tym, co właśnie jedzie. Najgorszy układ to taki, w którym operator wybiera program osobno na panelu robota i osobno na maszynie obok — prędzej czy później te wybory się rozjadą. Lepiej, gdy wariant przychodzi z linii razem z detalem: z receptury sterownika nadrzędnego, z kodu na detalu albo z czujnika rozpoznającego wariant, a robot dobiera program automatycznie. Spięcie tej logiki to praca z zakresu automatyki przemysłowej, a nie samego programowania robota.
Integracja bezpieczeństwa — strefa robota wewnątrz strefy linii
Robot przemysłowy pracuje zwykle za wygrodzeniem, ale w istniejącej linii wygrodzenie musi mieć otwory, bo tędy materiał wjeżdża i wyjeżdża. Każdy taki otwór jest potencjalną drogą dostępu człowieka do strefy robota. Stosuje się dwa podejścia: otwór o wymiarach i głębokości dobranych według PN-EN ISO 13857 tak, żeby nie dało się sięgnąć do strefy niebezpiecznej, albo kurtynę świetlną z funkcją mutingu — czujniki rozpoznają przejeżdżający materiał i na ten czas wyciszają kurtynę, a wejście człowieka zatrzymuje ruch. Muting trzeba zaprojektować tak, żeby nie dało się go oszukać, wchodząc razem z detalem. Szersze zasady doboru osłon i blokad opisujemy przy osłonach i układach bezpieczeństwa maszyn.
Drugim tematem jest zatrzymanie awaryjne. Przycisk na stanowisku robota musi zatrzymać nie tylko robota, ale też przenośnik, który podaje mu detal, i każde urządzenie, które po zatrzymaniu robota nadal stwarzałoby zagrożenie w jego strefie. Przycisk na linii — analogicznie. Gdy robot i sąsiednie maszyny są sprzężone sterowaniem, a z ich współdziałania wynikają nowe zagrożenia, pojawia się pytanie, czy nie powstał zespół maszyn połączonych, który wymaga oceny zgodności jako całość. Wymagania dla integracji robotów w stanowiska i systemy podaje PN-EN ISO 10218-2, a wymagany poziom niezawodności funkcji bezpieczeństwa wyznacza się według PN-EN ISO 13849-1.
Takt i wąskie gardło — robot musi zmieścić się w rytmie linii
Czas cyklu robota to nie czas ruchu ramienia z punktu do punktu. To suma dojazdu, chwytania z potwierdzeniem, ewentualnej kontroli, odłożenia, wyjazdu ze strefy wspólnej i czekania na sygnały sąsiadów. W symulacji ramię zawsze zdąży; na hali dochodzą zawory, czujniki potwierdzenia chwytu i czas odpowiedzi sterowników. Takt stanowiska liczy się więc z całego cyklu, z zapasem na najwolniejszy wariant detalu.
Drugie pytanie: w którym miejscu linii stoi robot. Jeśli robotyzowana operacja jest wąskim gardłem produkcji, każda sekunda skrócenia cyklu zwiększa wydajność całej linii. Jeśli nie jest — szybszy robot tylko powiększy zapas przed następną maszyną, a efekt trzeba liczyć w czym innym: w uciążliwości pracy, liczbie braków, obsadzie zmian. Od tej odpowiedzi zależy, czy stanowisko projektuje się na maksymalną prędkość, czy na niezawodność.
Przykład z naszego portfolio: robotyzacja stanowiska montażu zawiasów u klienta na Pomorzu skróciła czas cyklu o 60% względem pracy ręcznej. Takiego wyniku nie daje samo ramię. W montażu okuć robot potrzebuje okucia podanego zawsze w tej samej pozycji i orientacji, dlatego obok robota do nakładania zawiasów mamy w portfolio stację pobierania zawiasów, która pobiera i pozycjonuje okucia przed montażem. To podawanie, a nie prędkość ramienia, decyduje o tym, czy cykl jest krótki i powtarzalny.
Wdrożenie stanowiska z robotem bez zatrzymywania produkcji
Linia, która pracuje i zarabia, nie może stać tygodniami, bo ktoś montuje robota. Dobrze poprowadzone wdrożenie przenosi prawie całą pracę poza halę klienta.
Inwentaryzacja linii na hali
Pomiar rzeczywistego taktu i mikroprzestojów, rozrzutu położenia detalu, dostępnego miejsca i mediów. Spis sterowników sąsiednich maszyn, sieci i wolnych wejść oraz wyjść — z dokumentacji i z szafy, bo te źródła nie zawsze się zgadzają.
Koncepcja i symulacja w modelu 3D
Layout stanowiska wpisany w istniejącą linię: zasięgi, kolizje, przejścia materiału, wygrodzenie, dojście serwisowe. Symulacja daje pierwsze oszacowanie czasu cyklu, a wstępna ocena ryzyka pokazuje, gdzie potrzebne są zabezpieczenia.
Specyfikacja styku na piśmie
Lista sygnałów z opisem zachowania w stanach awaryjnych, zakres zatrzymania awaryjnego, sposób przekazywania wariantu. Uzgadnia się ją z utrzymaniem ruchu i dostawcami sąsiednich maszyn; rozstrzyga się też, kto zostaje producentem zespołu maszyn, jeśli taki powstaje.
Budowa i montaż próbny na naszej hali
Robot, chwytak, podawanie i sterowanie składamy i uruchamiamy u siebie, a sygnały linii odwzorowuje się na stanowisku testowym. Próby prowadzi się na rzeczywistych detalach klienta, także na sztukach z krańców tolerancji — problemy z bazowaniem mają wyjść tutaj, a nie na hali klienta.
Przygotowanie linii bez postoju
Kotwy i podesty, trasy kablowe, przygotowanie miejsc wpięcia sygnałów w szafach sąsiednich maszyn oraz te fragmenty wygrodzeń, które nie przeszkadzają w pracy — wszystko w trakcie normalnej produkcji.
Przełączenie w zaplanowanym postoju
Wstawienie stanowiska, wpięcie sygnałów, sprawdzenie funkcji bezpieczeństwa na obiekcie i pierwsze cykle na produkcji. Termin dobiera się do okna, które zakład i tak ma: weekendu, przerwy remontowej, zmiany asortymentu.
Rozruch z planem B
Przez pierwsze tygodnie linia musi umieć pracować bez robota: z obejściem ręcznym i prostą procedurą przełączenia. Ustawienia koryguje się na podstawie rzeczywistych zakłóceń aż do stabilnej pracy w takcie.
Cała droga od koncepcji do uruchomienia zajmuje zwykle od 3 do 9 miesięcy, ale postój linii ogranicza się do samego wpięcia i rozruchu.
Ludzie i przezbrojenia
Po wpięciu robota zmienia się praca ludzi wokół niego. Operator, który podawał detale, przechodzi do zasilania bufora, kontroli i reakcji na zakłócenia — i musi wiedzieć, jak bezpiecznie wejść do strefy, usunąć zakleszczony detal i wznowić pracę bez wzywania integratora. To najważniejsza część szkolenia, ważniejsza niż obsługa w normalnym cyklu, bo normalny cykl obsługuje się sam.
Osobny temat to przezbrojenia. Każdy nowy wariant to potencjalnie inny chwytak, inne punkty odkładania i inna receptura. Jeśli przezbrojenie robota trwa dłużej niż przezbrojenie reszty linii, robot staje się wąskim gardłem przy każdej zmianie asortymentu. Dlatego w koncepcji ustala się, czy wystarczy jeden chwytak uniwersalny, czy potrzebne jest szybkozłącze, i kto zmienia program: operator przez panel, ustawiacz czy automat na podstawie wariantu z linii. Ekran, na którym operator widzi powód zatrzymania zamiast kodu błędu, przesądza o tym, czy załoga przyjmie stanowisko jako swoje — więcej o tym przy panelu HMI dla operatora.
Co przygotować przed zapytaniem ofertowym
Rzetelna oferta na stanowisko z robotem w istniejącej linii powstaje z danych o tej linii, a nie z opisu robota. Im więcej z poniższej listy jest gotowe, tym mniej założeń musi przyjąć wykonawca — i tym mniej aneksów pojawi się później.
Przygotuj przed zapytaniem ofertowym
- Rysunki lub próbki detali wszystkich wariantów, z rzeczywistym rozrzutem wymiarów i stanem powierzchni.
- Zmierzony takt linii oraz czasy cykli maszyn sąsiednich, razem z mikroprzestojami i przezbrojeniami.
- Opis, jak detal dziś dociera i odjeżdża: położenie na przenośniku, orientacja, odstępy między sztukami.
- Lista maszyn sąsiednich z typem sterowników, dostępnymi sieciami, wolnymi wejściami i wyjściami oraz dokumentacją elektryczną.
- Plan hali z wymiarami, miejscem na wygrodzenie, drogami transportowymi i dojściem serwisowym.
- Liczba wariantów, częstotliwość przezbrojeń i sposób, w jaki linia rozpoznaje wariant.
- Dostępne okna postojowe na przełączenie: weekendy, przerwy remontowe, planowane zmiany asortymentu.
- Decyzja, kto zostaje producentem zespołu maszyn i kto wykonuje ocenę ryzyka całości.
Z takim kompletem zaczynamy od koncepcji w modelu 3D i dopiero na niej liczymy budżet — rozbudowane stanowisko zrobotyzowane to rynkowo wydatek rzędu 150 tys. zł, a zakres naszych prac opisujemy na stronie stanowisk zrobotyzowanych.
Wniosek? Robot dokładany do działającej linii rzadko zawodzi z powodu samego ramienia. Zawodzi na stykach: detal leży inaczej, niż zakładał program, sygnały nie przewidują zatrzymania w połowie przekazania, bufor jest za mały. Styki ustalone na piśmie, sprawdzone w modelu 3D i na montażu próbnym, plus przełączenie z planem awaryjnym — i wdrożenie staje się zaplanowaną, krótką przerwą zamiast operacji na żywym organizmie.